ものづくりを未来する。

ロボットを「固定資産」から「流動的労働力」へ

必要な時に使う装置
柔軟な稼働が可能で、生産計画に合わせて必要なタイミングで投入。
定置化しない自動化
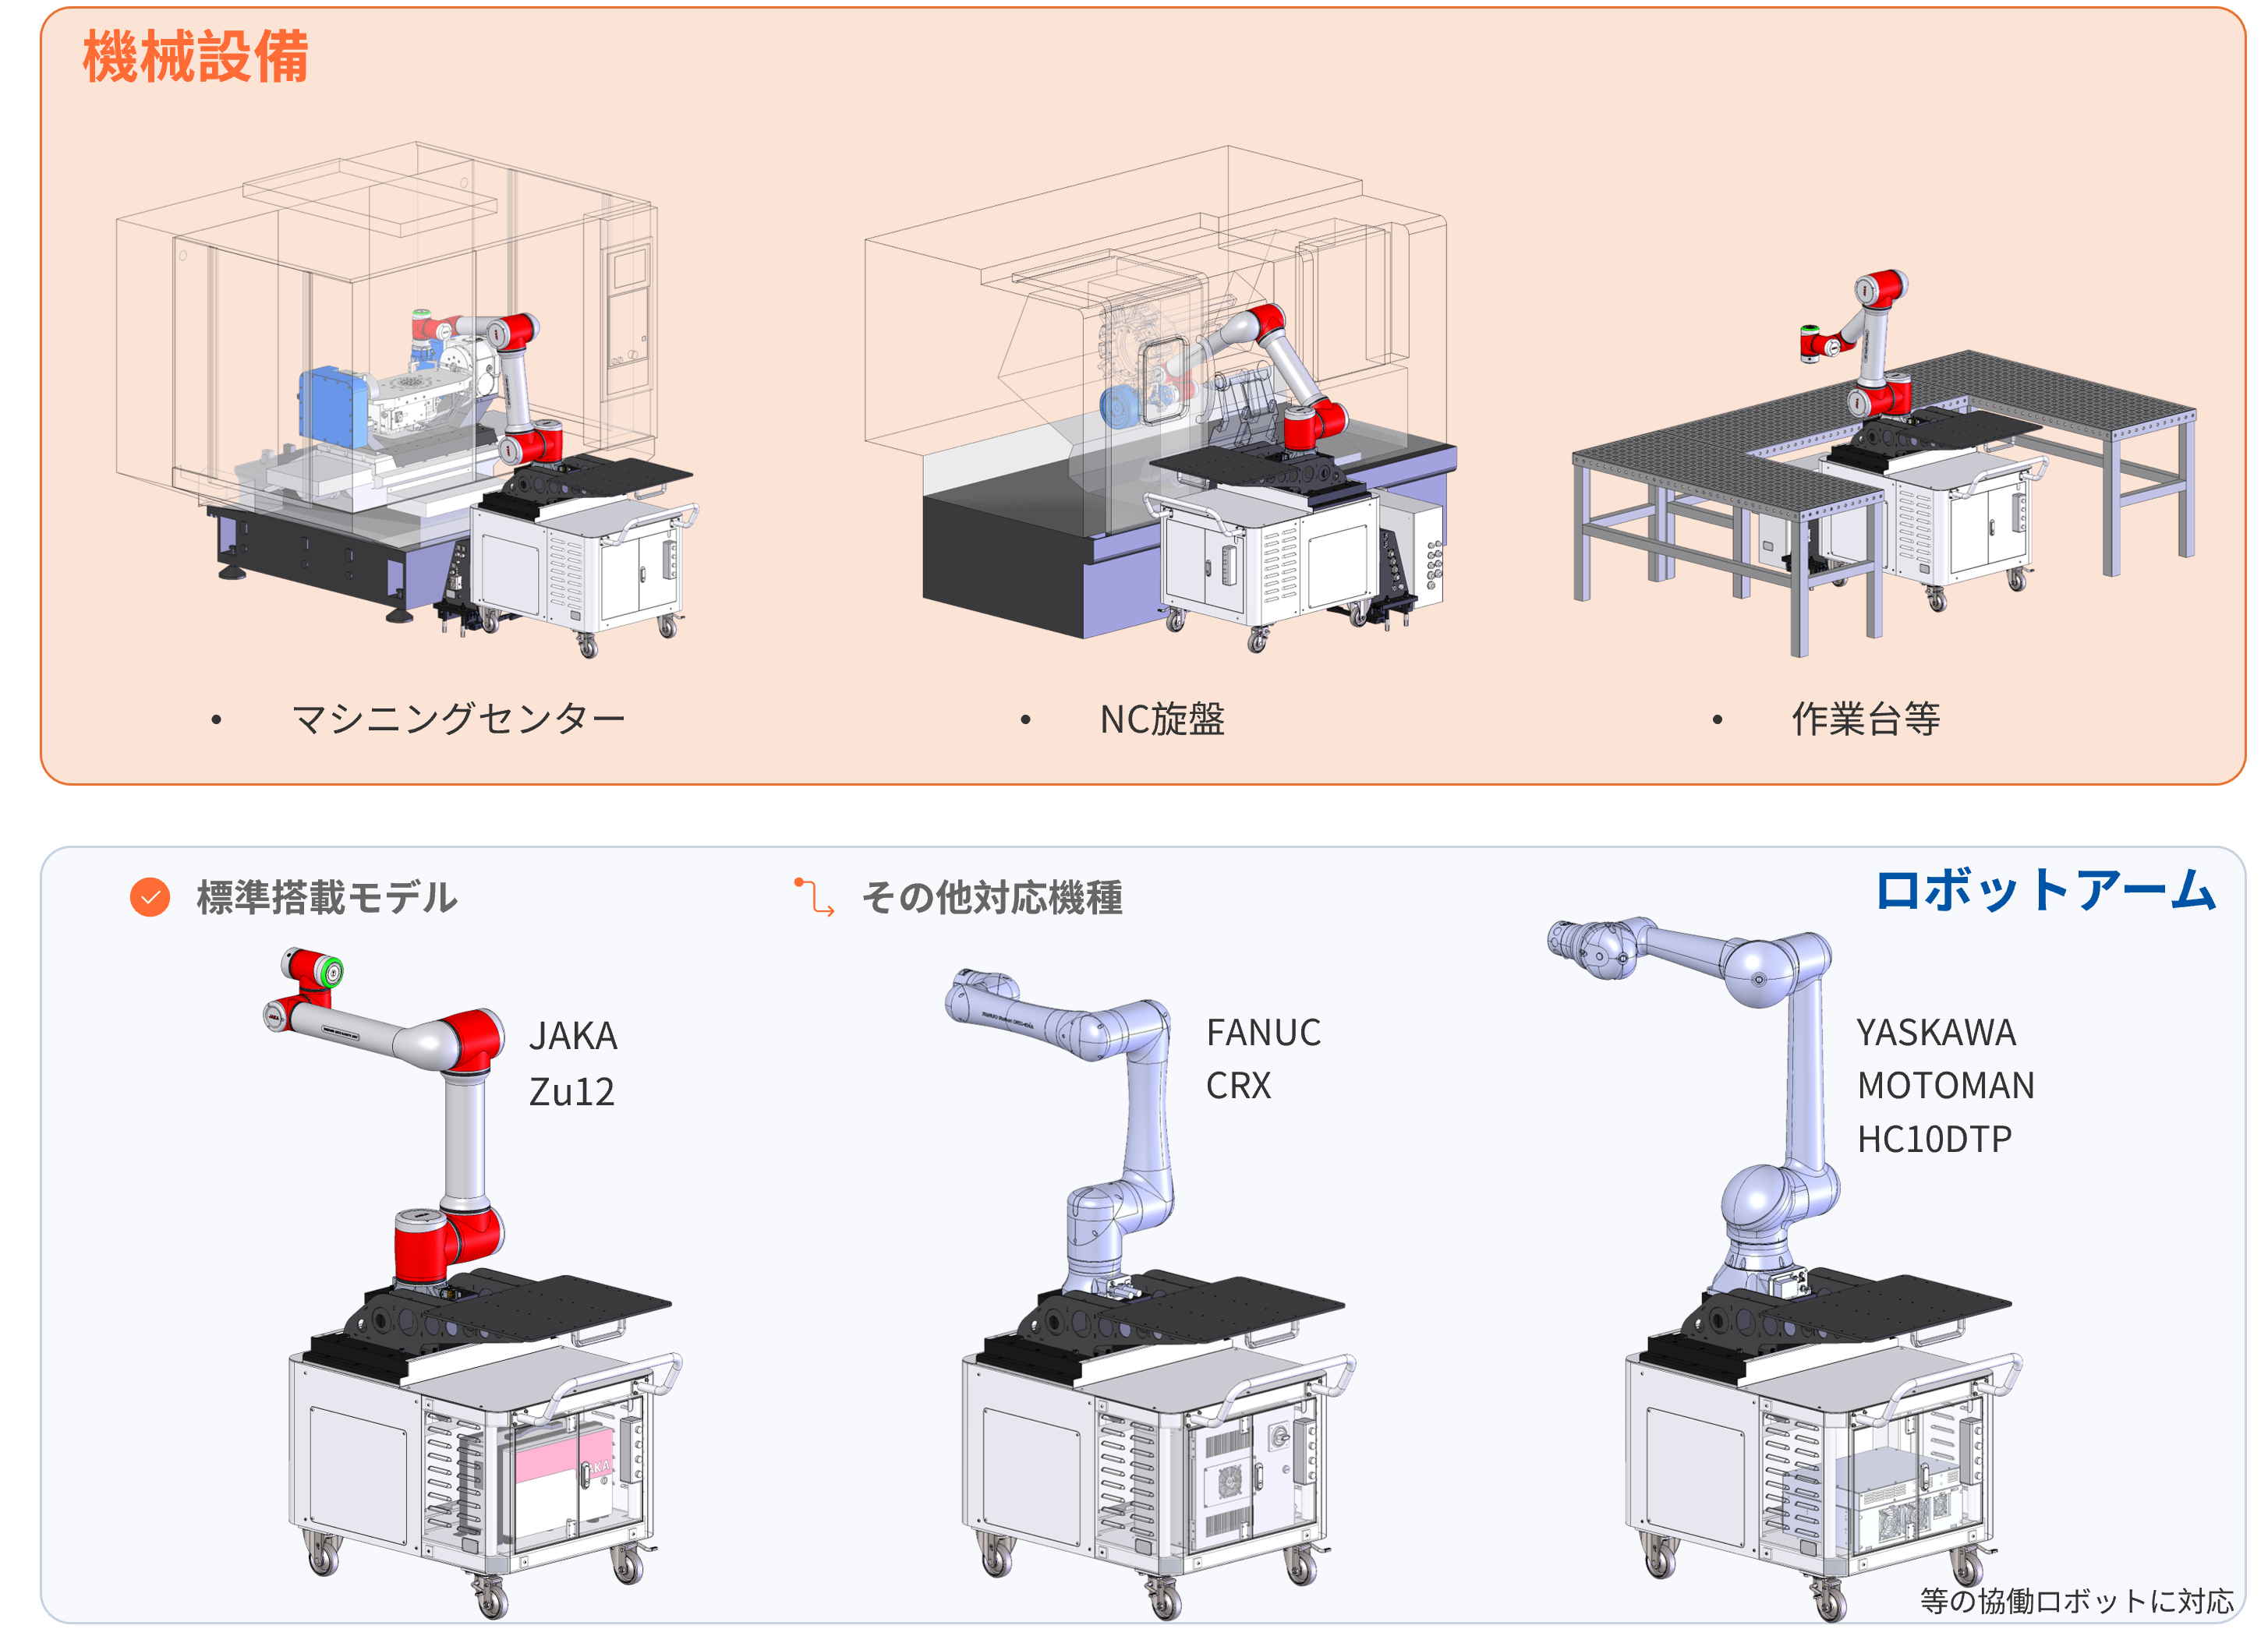
固定設備に縛られないフレキシブルな自動化を実現し、工場レイアウトの変更にも対応。
後付け可能な装置
既存の工作機械にも容易に導入でき、導入コストと期間を大幅に削減。
高精度な位置決めシステム
メカ方式のエアパレットクランプにより高精度な位置決めを実現。
多機能一体型コネクタによる簡単接続
多機能一体型コネクター採用により、複数のベースとの接続を簡単にし、工作機械との通信を容易にする設計。
項目 | 仕様 | ||
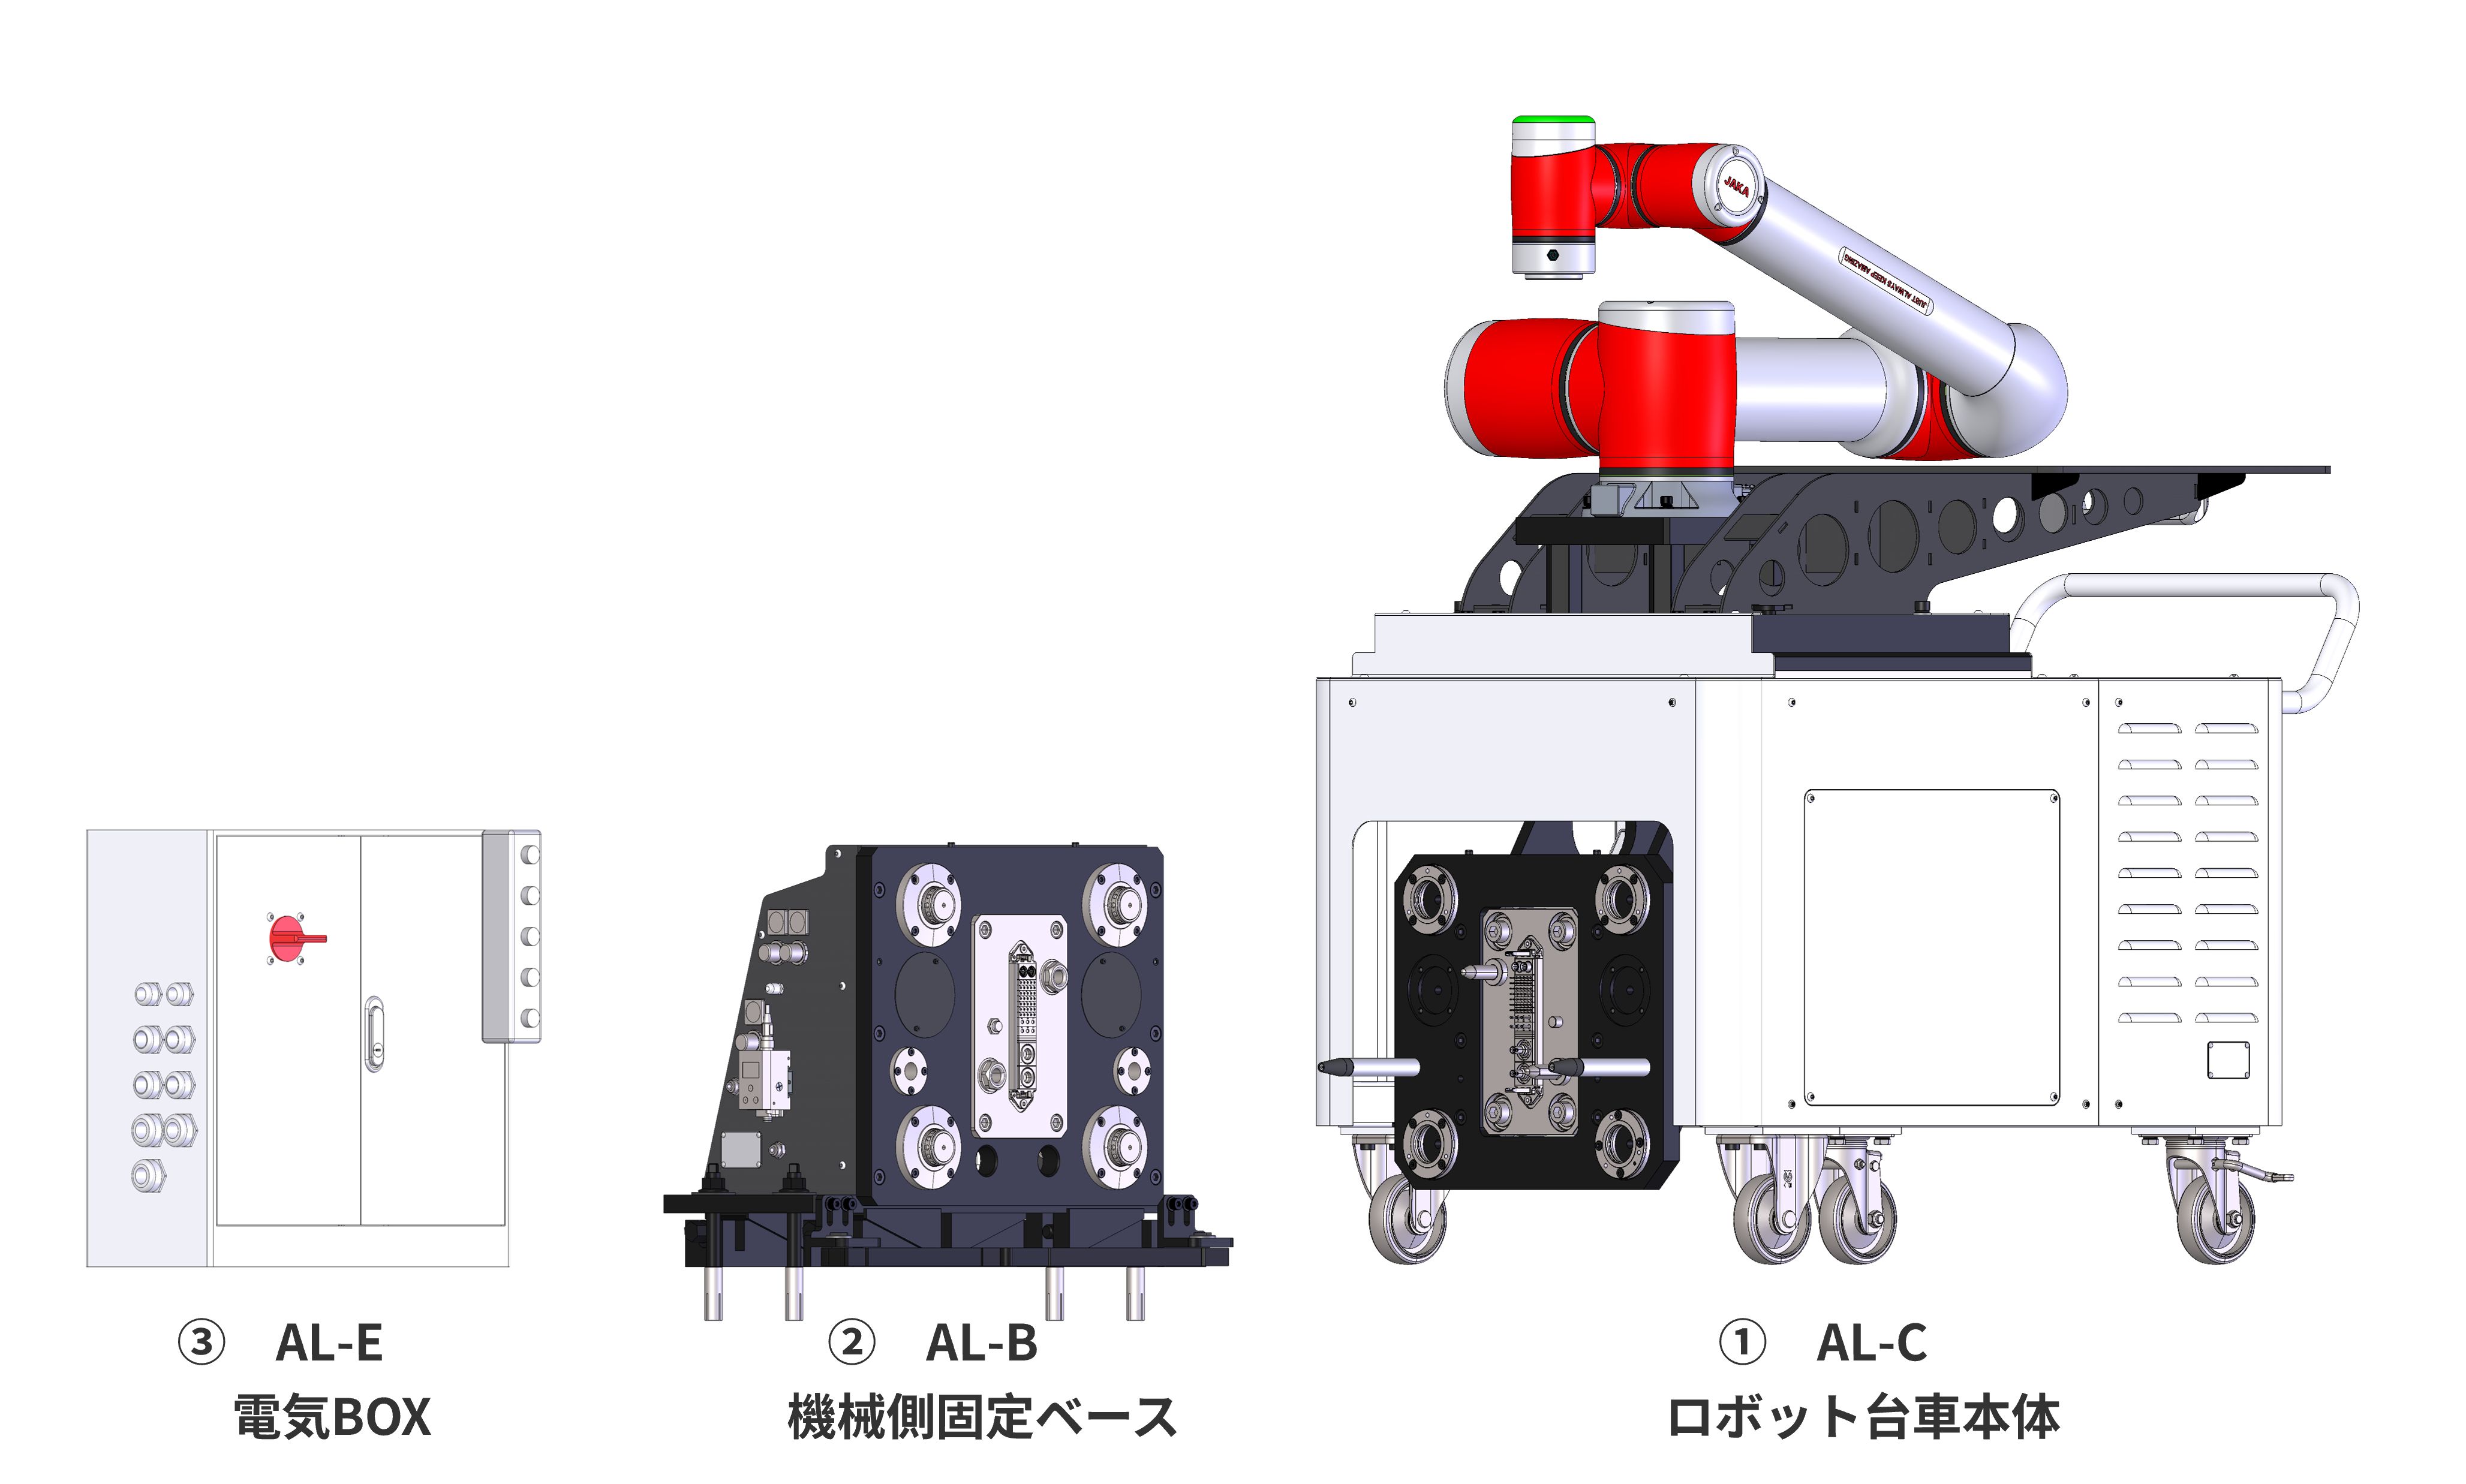
型式 | AL-C | ||
外形寸法 | 長さ (mm) | ※( )内は取っ手込み寸法 | 1010(1195) |
幅 (mm) | 676 | ||
高さ (mm) | 880 | ||
設置面積(㎡) | 0.68 | ||
質量 | 本体質量 (㎏) | ※( )内はJAKAロボット込み質量 | 255(316) |
ワークストッカー | 長さ (mm) | 600 | |
幅 (mm) | 450 | ||
耐荷重 (㎏) | 60 | ||
標準搭載ロボットアーム | メーカー | JAKA | |
型式 | Zu12 | ||
ロボット質量 (㎏) | 41 | ||
コントローラ質量 (㎏) | 18 | ||
最大可搬重量 (㎏) | 12 | ||
リーチ長 (mm) | 1327 | ||
軸数 | 6 | ||
電源仕様 | AC100-240V 50-60Hz | ||
繰り返し位置決め精度 (mm) | ±0.03 | ||
I/O点数 | コントロールボックス | デジタル入出力各16点、アナログ入力2点 | |
ツールフランジ | デジタル入出力各2点、アナログ入力2点 | ||
オプション | ドッキング補助装置 | レールガイド | |
レーザポインター | |||
カスタム対応 | エンドエフェクタ | ハンドチェンジャ | |
協働ロボット用取り付けユニット | |||
ロボットハンド | |||
項目 | 仕様 | ||
型式 | AL-B | ||
外形寸法 | 長さ (mm) | 600 | |
幅 (mm) | 260 | ||
高さ(mm) | 470 | ||
設置面積(㎡) | 0.16 | ||
本体質量 (㎏)※かさ上げ部品込み | 104 | ||
台車側への電源供給能力 | AC100-240V 50-60Hz | ||
台車側へのエア供給能力 (MPa) | MAX0.70MPa | ||
対応I/O点数合計 | 35 | ||
LANケーブル(RJ45)対応本数 | 2 | ||
位置決め機構 | 繰り返し精度 (mm) | 0.08 | |
クランプ力 (kN) | ※0.5MPa使用時,1つ当たり | 9.50 | |
エア圧ゼロ時の引き抜け耐力 (kN) | 10 | ||
使用圧力(MPa) | ※最大使用圧力 | 0.50 | |
使用流体 | ドライエア | ||
項目 | 仕様 | ||
型式 | AL-E | ||
外形寸法 | 長さ (mm) | 480 | |
幅 (mm) | 200 | ||
高さ(mm) | 482 | ||
設置面積(㎡) | 0.10 | ||
本体質量 (㎏) | 29 | ||
電源仕様 | AC100-240V 50-60Hz | ||
設置環境 | 周囲温度範囲 (℃) | 0~45 | |
周囲湿度範囲 (%RH) | 0~90 | ||
※ 参考数値のため、実際の製品スペックと異なる可能性があるので、弊社までお問い合わせください。

製品を検索する SEARCH